工业级VR头显OpenXR标准协议适配与畸变校准服务指南
在工业数字孪生与复杂装备仿真培训系统的建设过程中,多源软件平台与多样化VR硬件终端之间的兼容性一直是工程实施阶段的常见瓶颈。传统设备往往依赖厂商私有的SDK驱动,导致企业在升级硬件或切换渲染引擎(如Unity、Unreal Engine或自研3D Engine)时,必须重写底层数据交互逻辑。这种绑定不仅增加了长期的系统维护成本,还容易因接口调用的延迟累积,引发画面与头部姿态不同步的问题。
为了打破软件与硬件之间的耦合限制,国际开放标准组织推出的 OpenXR 协议已成为工业级虚拟现实系统集成的标准化选择。通过在硬件底层实现标准的 OpenXR Runtime(运行时)接口,头显设备能够将位置追踪(6DoF)、手势识别及显示输出等核心数据进行统一抽象。无论是图形工作站还是边缘计算终端,均可通过标准 API 实现即插即用的接入,从而大幅缩断系统集成与二次开发的交付周期。
1. 硬件底层驱动映射与光学畸变算法反向补偿
在完成 OpenXR 协议适配的过程中,光学系统的反畸变处理是保障视觉保真度的核心技术点。由于超短焦折叠光路(Pancake)与 Micro-OLED 显示屏的物理特性,光线穿过透镜组时不可避免地会产生桶形畸变与边缘色散(Chromatic Aberration)。若直接投射未经处理的渲染帧,用户会感知到明显的图像边缘拉伸与色彩错位,甚至影响对三维空间公差的精准判断。
技术解决路径在于利用光学采集设备对透镜出射光线进行高精度网格标定,拟合出高阶多项式畸变矩阵。随后,将该矩阵接入 OpenXR 渲染管线的 Post-Processing(后处理)阶段。GPU 在完成场景渲染后、提交显示缓冲区之前,执行基于 Shader 的网格反畸变与色散预补偿计算。这一过程将原本需要占用大量 CPU 算力的工作转移至图形硬件并行处理,把单帧畸变校正的时延控制在 1ms 以内,确保了高刷新率下的图像几何保真度。
2. 传感器数据融合与低延迟串流管线优化
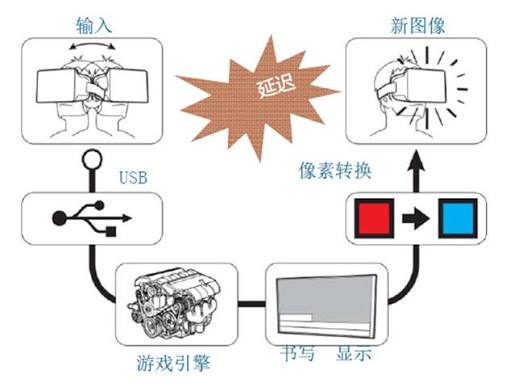
除图像显示外,空间定位与手势追踪数据的低延迟传输同样决定着交互体验的成败。工业现场往往存在复杂的电磁干扰与高密度的无线信号,容易导致 IMU(惯性测量单元)与视觉 SLAM 数据的丢包或漂移。在 OpenXR 框架下,系统采用了多传感器数据融合算法,将采样频率高达 1000Hz 的 IMU 高频数据与 60Hz 的视觉特征点数据进行扩展卡尔曼滤波(EKF)处理。
针对远程图形渲染与无线串流场景,适配服务引入了异步时间预测(Asynchronous TimeWarp, ATW)与空间预测(Asynchronous SpaceWarp, ASW)技术。当网络吞吐发生波动导致渲染帧未能按时到达时,OpenXR Runtime 会根据最新的头部姿态角速度向量,对上一帧图像进行三维空间平移与旋转重投影,合成出符合当前视角的过渡帧。这种算法补帧机制有效消除了帧率波动带来的视觉卡顿,满足了工业仿真环境对低延迟与高稳定性的严苛要求。
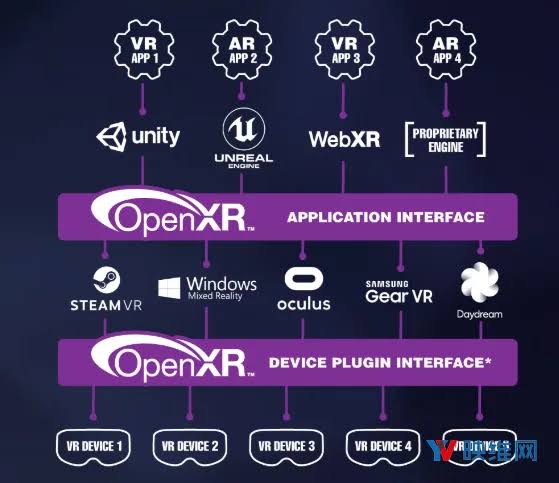
通过规范化的 OpenXR 适配与底层算法调优,企业能够建立起标准化、可扩展的虚拟现实硬件基础设施。系统集成商无需关心繁琐的底层硬件差异,能够将核心精力专注于业务逻辑与数字孪生模型的开发,显著降低了项目的整体实施风险与运维门槛。
